पारंपारिक वेल्डिंग रोबोट्समधील समस्या
पारंपारिक वेल्डिंग रोबोटच्या उत्पादनापूर्वी, सहसा टीचिंग प्रोग्रामिंगची आवश्यकता असते, म्हणजेच, टीचिंग डिव्हाइसद्वारे वेल्डिंग मार्ग आणि वेल्डिंग क्रिया बिंदू-बिंदूने नोंदवल्या जातात आणि वेल्डिंग रोबोट शिकवलेल्या वेल्डिंग मार्ग आणि वेल्डिंग क्रियेनुसार पूर्वनिश्चित वेल्डिंग काम पूर्ण करतो.
पारंपारिक वेल्डिंग रोबोट सामान्य स्टीलच्या भागांचे सर्वसाधारण वेल्डिंग करू शकतो, परंतु स्टील स्ट्रक्चर बांधकाम अभियांत्रिकीमध्ये, अभियांत्रिकी कामाचे प्रमाण सहसा मोठे असल्यामुळे, वेल्डिंगची रचना गुंतागुंतीची असते आणि वेल्डिंगच्या भागांचा आकार व मापाची अचूकता उच्च असते, त्यामुळे वेल्डिंगच्या गरजा पूर्ण करणे कठीण होते.
वेल्डिंग रोबोटच्या कार्यतत्त्वाचे मोफत शिक्षण
फ्री टीचिंग वेल्डिंग रोबोट प्रामुख्याने BIM वेल्डिंग पाथ प्लॅनिंगचा वापर करून वेल्डिंगचे ऑफलाइन प्रोग्रामिंग साध्य करतो, आणि लेझर पोझिशनिंग वेल्ड ट्रॅकिंग सिस्टीमद्वारे वेल्डिंग पाथचा रिअल-टाइम मागोवा घेऊन, रोबोटच्या वेल्डिंग ट्रॅजेक्टरीला भरपाई देऊन समायोजित करतो, वेल्डिंगची गुणवत्ता सुधारतो, जेणेकरून पारंपरिक वेल्डिंग रोबोटला गुंतागुंतीच्या वेल्डिंग उत्पादन परिस्थितीत येणाऱ्या मर्यादा प्रभावीपणे टाळता येतात.
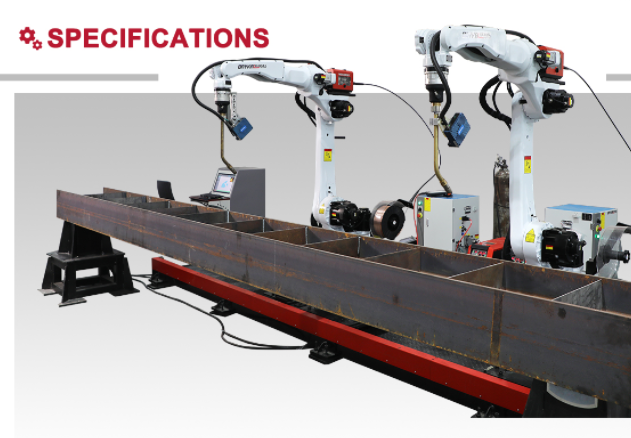
वेल्डिंग रोबोट प्रामुख्याने वेल्डिंग मार्गाच्या नियोजनासाठी BIM चा वापर करतो, ऑफलाइन वेल्डिंग प्रोग्रामिंग साकारतो आणि लेझर पोझिशनिंग वेल्ड ट्रॅकिंग सिस्टीमद्वारे रिअल-टाइममध्ये वेल्डिंग मार्गाचा मागोवा घेतो, जेणेकरून रोबोटच्या वेल्डिंग मार्गाची भरपाई व समायोजन करून वेल्डिंगची गुणवत्ता सुधारता येते.
BIM सॉफ्टवेअर प्लॅटफॉर्मद्वारे मोफत प्रशिक्षण देणारे वेल्डिंग रोबोट ऑफलाइन प्रोग्रामिंग तंत्रज्ञान वापरून संपूर्ण कामाच्या दृश्याचे ३डी आभासी वातावरण तयार केले जाते. स्टीलच्या घटकांच्या वेल्डिंगमधील बारकावे विचारात घेऊन, वेल्डची स्थिती, संख्या आणि आकार निश्चित केले जातात. BIM सॉफ्टवेअर प्लॅटफॉर्मनुसार, वेल्डिंगची स्थिती, वेल्डची संख्या आणि आकार ठरवून, रोबोटच्या वेल्डिंग मार्गाचे नियोजन केले जाते, मार्गाचा वेग आणि इतर पॅरामीटर्स सेट केले जातात. सॉफ्टवेअर प्लॅटफॉर्ममधील सिम्युलेशनद्वारे, नियोजित मार्गाला सर्वोत्तम गतीमार्गाशी जुळवून घेतले जाते आणि तयार केलेला रोबोट वेल्डिंग प्रोग्राम वेल्डिंग रोबोटला पाठवला जातो.
पारंपारिक वेल्डिंग रोबोट टीचिंग प्रोग्रामिंगच्या तुलनेत, ऑफलाइन प्रोग्रामिंगचे खालील फायदे आहेत:
- व्हर्च्युअल दृश्यातील स्टीलच्या भागांच्या आकारानुसार गुंतागुंतीचे वेल्डिंग ट्रॅक स्वयंचलितपणे तयार केले जाऊ शकतात.
- शिकवण्याची गरज नाही, रोबोटचा कामाचा वेळ घेत नाही, प्रोग्रामिंगमुळे उत्पादन लाइन थांबवण्याची आवश्यकता नाही.
- प्रक्षेपपथ सिम्युलेशन, टक्कर ओळखणे, मार्गाचे अनुकूलन आणि पोस्ट-सेट कोड निर्मिती
लेझर पोझिशनिंग वेल्ड ट्रॅकिंग भरपाई
लेझर पोझिशनिंग वेल्ड ट्रॅकिंग सिस्टीममध्ये प्रामुख्याने वेल्डिंग ट्रॅकिंग सेन्सर्सचा समावेश असतो, ज्यामध्ये 1 CCD कॅमेरा आणि 1~2 सेमीकंडक्टर लेझर्स असतात.
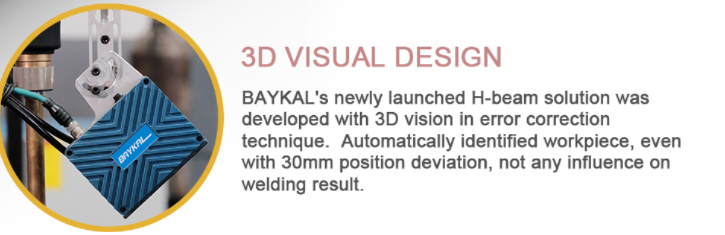
लेझर हा एक संरचनात्मक प्रकाश स्रोत म्हणून कार्य करतो, जो सेन्सरच्या खालच्या भागाच्या पृष्ठभागावर एका विशिष्ट कोनात लेझर पट्ट्या प्रक्षेपित करतो.
कॅमेरा सेन्सरच्या खालच्या पट्ट्यांचे थेट निरीक्षण करतो.
कॅमेऱ्याच्या पुढील भागात एक ऑप्टिकल फिल्टर वापरला जातो, जो लेझरला पुढे जाऊ देतो, परंतु वेल्डिंग आर्कसारखा इतर सर्व प्रकाश गाळून टाकतो, जेणेकरून लेझरचे अचूक स्थाननिश्चिती आणि मागोवा घेणे सुनिश्चित होईल.
वेल्डच्या पृष्ठभागावर लेझर किरणांचा मारा केल्याने लेझर पट्ट्या तयार होतात, सेन्सरवरील लेन्स नंतर, फोटोसेन्सिटिव्ह डिटेक्टरवर वेल्ड भागाची बाह्यरेखा तयार होते, म्हणजेच, लेझर पट्टीची प्रतिमा वेल्ड भागाचा आकार दर्शवते.
व्हिज्युअल कंट्रोलमध्ये लेझर स्ट्राइप इमेजवर प्रक्रिया करून ट्रॅकिंग पॉइंट कोऑर्डिनेट्स, वेल्ड गॅप, क्रॉस-सेक्शनल एरिया इत्यादी वेल्ड वैशिष्ट्य डेटा काढला जातो.
व्हिजन सिस्टीम वेल्डच्या स्थितीच्या माहितीनुसार वेल्डिंग टॉर्चच्या मार्गाची गणना करते आणि मार्गाचा डेटा वेल्डिंग रोबोटला पाठवते. वेल्डिंग टॉर्च नेहमी वेल्डच्या रेषेत राहील याची खात्री करण्यासाठी वेल्डिंग रोबोट रिअल-टाइममध्ये मार्गावर नियंत्रण ठेवतो.
पोस्ट करण्याची वेळ: २०-डिसेंबर-२०२३